


Buick Electra L7 voitti Kiinan riippumattoman AD-testin — Tesla jäi jälkeen
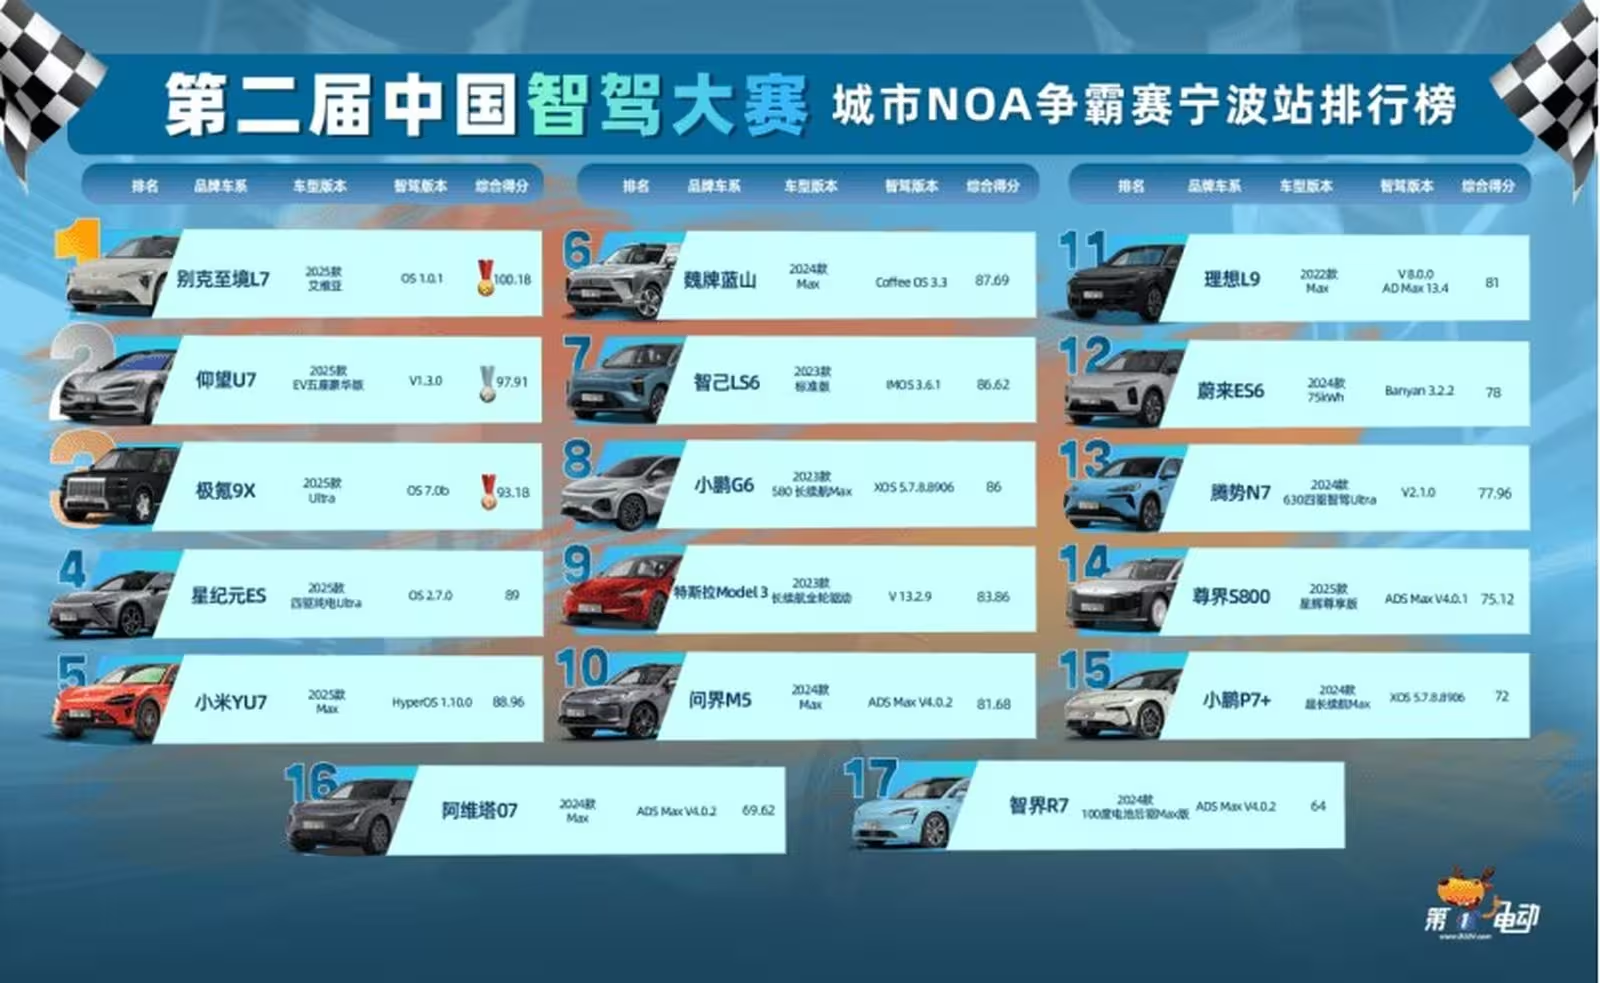
Vain päivinä sen jälkeen, kun Tesla kertoi sijoittajille täyden autonomian olevan saavutettavissa, Kiinassa järjestetty riippumaton autonomisen ajon kilpailu antoi hyvin erilaisen viestin. D1EV:n Ningbossa, Zhejiangissa järjestämä Second China Intelligent Assisted Driving Competition sijoitti SAIC-GM:n Buick Electra L7:n 17 auton joukossa kärkeen, kun taas Tesla Model 3 jäi odotettua heikommin ja sijoittui yhdeksänneksi.
29 kilometrin pituinen kaupunki- ja maaseutureitti — johon kuului 28 liikennevaloa, viisi reitillä olevaa välipistettä ja kahdeksan vaativaa testipaikkaa — pidettiin salaisena, jotta tiimit eivät voisi optimoida järjestelmiään juuri kyseisiin skenaarioihin. Tämä salaisuus paljasti todellisen suorituskyvyn vahvuudet ja heikkoudet laajalla skaalalla edistyneitä kuljettajaa avustavia järjestelmiä (ADAS) ja autonomisia ohjelmistoja (autonomous driving stack) vertailtaessa.
Keskeiset tulokset
- 1.: Buick Electra L7 (SAIC-GM) — 100.18 pistettä
- 2.: BYD YangWang U7 — 97.91 pistettä
- 3.: Geely Zeekr 9X — 93.18 pistettä
- 5.: Xiaomi YU7 — 88.96 pistettä
- 9.: Tesla Model 3 — 83.86 pistettä

Nämä tulokset vahvistavat laajempaa trendiä: Kiinassa useat autonvalmistajat ja teknologiayritykset ovat nopeasti kehittäneet ADAS-toimintojaan ja autonomisia ominaisuuksia hyödyntäen usein LiDARia ja monianturisulautumista (sensor fusion), yhdistettynä korkealaatuiseen kartoitukseen ja suuriin AI-malleihin. Käytännössä tämä tarkoittaa, että paikalliset NOA- ja ADAS-ratkaisut eroavat arkkitehtuuriltaan ja sensorivalinnoiltaan länsimarkkinoiden lähestymistavoista.
Kilpailun tulokset tarjoavat myös arvokasta tietoa siitä, miten eri sensorointiratkaisut, karttapohjaiset signaalit ja koneoppimisessa käytetyt mallikoot vaikuttavat suorituskykyyn todellisissa kaupunki- ja maaseumaolosuhteissa. Tämä tieto on merkityksellistä niin kuluttajille, kaluston ostajille kuin sääntelijöillekin, jotka arvioivat järjestelmien turvallisuutta ja luotettavuutta.
Miksi Electra L7 voitti
Electra L7 on SAIC-GM:n laajennetun toimintasäteen sähköauto (EREV), joka yhdistää tehokkaan voimansiirron vankkaan autonomiseen ohjelmistopakettiin. Keskeistä voitossa oli se, että se oli kilpailun ensimmäinen auto, jossa oli Momenta-yhtiön R6 Flywheel Big Model AD -alusta NOA-järjestelmän (Navigate on Autopilot) taustalla. Momenta'n suuren mittakaavan havaitsemis- ja suunnittelumalli korostaa monianturisulautumista — erityisesti LiDARin hyödyntämistä — ja näyttäisi ratkaisevasti parantaneen suorituskykyä kilpailun vaativissa tilanteissa.

Useat testiosiot korostivat tätä etua. Ihmisen tekemä läpinäkyvä muovilevy, joka suunniteltiin simuloimaan heikossa näkyvyydessä esiintyviä esteitä, havaittiin vain kuudessa autossa: Li Auto L9, BYD YangWang U7, Nio ES6, Buick Electra L7, Zeekr 9X ja Xiaomi YU7 — kaikissa näissä ajoneuvoissa oli LiDAR. Pelkkään kameranäkymään perustuvat järjestelmät, mukaan lukien Teslan FSD/Intelligent Assisted Driving, eivät rekisteröineet tätä esteenä.
Tapaustutkimukset osoittavat, että yhdistelmä LiDARia, kamera- ja tutkajärjestelmiä sekä korkean resoluution karttapohjaista paikannusta parantaa herkkyyttä ja robustiutta, erityisesti matalan kontrastin tai läpinäkyvissä esteissä. Momenta'n R6-alustan kaltainen suuri malli voi tarjota paremman tilanneymmärryksen, koska se yhdistää havainnon, ennakoinnin ja suunnittelun suuremmassa kontekstissa kuin kevyemmät mallipohjaiset ratkaisut.
Radasta koituneet haasteet ja järjestelmien käyttäytyminen
Rata yhdisti kapeita asuinkatuja, liikenneympyröitä, näkemättömiä U-käännöksiä, maaseututeitä ja keinotekoisia esteitä arvioidakseen navigaatiota, kaistanvalintaa, esteentunnistusta ja päätöksentekoa. Alla on keskeiset havainnot ja järjestelmäkäyttäytymisen mallit:
- Kapeat tiet: Suunniteltu testaamaan präsiisiota ja väistötaitoja; kolme autoa pyysi kuljettajan puuttumista ohjaamiseen (Wey 07, Xiaomi YU7, Xpeng G6).
- Liikenneympyrät: Kaikki kilpailijat suorittivat ne läpi, mikä osoittaa markkinan yleistä parannusta kaistavalintalogiiikassa ja ympyröiden hallinnassa.
- Näkymättömät U-käännökset: Useita autoja epäonnistui näissä; Nio ES6 ja Xpeng G6 pyysivät kuljettajan otettavaksi ohjat, kun taas Denza N7 poikkesi navigaatiosta.
- Ihmisen tekemä läpinäkyvä este: Vain LiDARilla varustetut autot tunnistivat sen luotettavasti.
- Hämmentävä U-käännösreitti: Useat mallit valitsivat vääriä teitä tai vaativat ohjausinterventioita, mikä paljasti puutteita reitinsyynnyksen (route reasoning) ja epäselvän liikennemerkkien tulkinnan yhteydessä.

Kaksi lisätilannetta — oikealle kääntyvä risteys, jossa vaadittiin U-käännöstä, ja kevyesti liikennöity maaseututie — erottivat kilpailijat vielä enemmän. Tesla Model 3 onnistui suorittamaan oikealle kääntymistestin, mutta koko reitin kattava johdonmukaisuus puuttui. Tämä epäjohdonmukaisuus heijastui keskitason sijoitukseen ja näytti korostavan eroa demoesityksen ja toistettavan kenttätuloksen välillä.
Yksi testin arvokkaista opeista oli se, miten eri järjestelmät reagoivat harvinaisiin tai tarkoituksellisesti epätavallisiin tilanteisiin. Kilpailun salainen reitti ja keinotekoiset esteet pakottivat järjestelmät toimimaan ennakoimattomissa olosuhteissa, mikä on lähellä todellista käyttöä palveluja ja kaupunkiliikennettä ajatellen.
Mitä tämä tarkoittaa Teslalle ja laajemmalle autonomisen ajon markkinalle
Tesla on ollut äänekäs siirtymässään kohti tekoälyä, robottakseja ja täyttä autonomiaa, ja Elon Musk on luvannut valvottoman ajamisen kyvykkyyden vuodelle 2025. Pohjois-Amerikassa keskustelu keskittyy usein Teslan ja Waymon väliseen kilpailuun, jossa Waymo ajaa rajatuissa alueissa kuljettajattomia palveluja. Kiinan markkinassa tilanne on kuitenkin tiheä ja vauhdikas: paikalliset autonvalmistajat ja teknologiayritykset integroivat LiDARia, korkean tarkkuuden kartoitusta ja suuria mallipohjaisia AI-lähestymistapoja tehdäkseen AD-ominaisuuksista kestävämpiä monimutkaisissa kaupunki- ja maaseutosekoituksissa.
Tämä kilpailu antaa kaksi keskeistä tulkintaa markkinakehityksestä:
- Anturivalinnalla on merkitystä. LiDARilla varustetut järjestelmät osoittivat selvän edun esteiden havaitsemisessa ja tilannetietoisuudessa, erityisesti läpinäkyvissä tai alhaisen kontrastin vaaroissa.
- End-to-end-lupaukset eivät korvaa johdonmukaista, skenaarioiden todentamaa suorituskykyä. Yksi onnistunut demo tai sijoittajille annettu lupaus ei korvaa toistuvia ja monipuolisia kenttätestejä julkisilla teillä ja kilpailutilanteissa.
Lisäksi tämä testi korostaa eroavaisuuksia arkkitehtuureissa: modulaari lähestymistapa, jossa havaitseminen, kartoitus, paikannus ja päätöksenteko ovat erillisiä mutta sulautuneita, voi tuottaa eri kannattavuus- ja turvallisuusominaisuuksia kuin täysin loppuun asti opetetut (end-to-end) neuroverkot. Molemmilla lähestymistavoilla on etunsa, mutta kenttätestit ja monikarttainen validointi näyttävät tällä hetkellä suosivan hybridiratkaisuja, joissa LiDAR ja suuret mallit tukevat toisiaan.
Markkina- ja tuotekonteksti
Electra L7:n voitto vahvistaa SAIC-GM:n uskottavuutta markkinassa, jossa kuluttajat ja sääntelyviranomaiset vaativat yhä enemmän ADAS-turvallisuutta ja todelliseen käyttöön perustuvaa validointia. Menestys riippumattomassa kilpailussa on erityisen merkittävä, koska se kuvastaa toistettavuutta ja monipuolisuutta — tekijöitä, joita kuluttajat ja kalustohallinnoijat arvostavat ostopäätöksissään.
Teslan näkökulmasta tulos muistuttaa, että pelkän kamerapohjaisen näkemisen rajoitukset ovat todellisia tietyissä käyttötilanteissa — etenkin silloin, kun suuret havainnointimallit ja LiDAR-vahvistettu sulautus ovat käytössä. Tämä ei tarkoita, että vision-only-lähestymistapa olisi tuomittu, mutta se korostaa tarvetta monipuolisempaan kenttätestaukseen ja mahdollisesti sensorihybridien harkintaan vaativimmissa markkinasegmenteissä.
"Electra L7 näytti johdonmukaisen päätöksenteon monenlaisissa skenaarioissa", sanoi eräs kilpailua seurannut asiantuntija. "Tämä on ratkaisevaa asiakkaille ja kalustonoperaattoreille, jotka valitsevat AD-ominaisuuksia sisältäviä autoja." Tällaiset lausunnot vaikuttavat suoraan tuotemerkki-imagoon, myyntiin ja kumppanuuksiin tekoäly- ja anturitoimittajien kanssa.
Tulevaisuuden näkymät
Voimme odottaa lisää testikierroksia ja julkisia demonstraatioita, kun autonvalmistajat hion taitojaan NOA:n ja ADAS-toimintojen osalta. Kiinan dynamiikka todennäköisesti vauhdittaa lisää yhteistyötä alkuperäisvalmistajien (OEM) ja tekoälyyritysten (kuten Momenta) välillä ja voi nopeuttaa LiDARin käyttöönottoa keski- ja ylemmän hintaluokan malleissa.
Ajoneuvojen käyttäjille ja kaluston ostajille opetus on selkeä: panosta järjestelmien todistettuun suorituskykyyn aidossa liikenne-ympäristössä lupauksien sijaan. D1EV:n kaltaiset kilpailut ovat erityisen arvokkaita, koska ne paljastavat järjestelmien reagoinnin piilotettuihin ja monipuolisiin skenaarioihin — se on luotettavampi mittari valmiudesta kuin skriptatut demot.
Tekninen kehitys, mukaan lukien suuret havaintomallit, reaaliaikainen kartta- ja paikannustuki (HD-maps, precise localization), ja edistyneet monianturisulautusalgoritmit (sensor fusion), tulevat todennäköisesti määrittelemään seuraavat vaiheet autonomisen ajamisen kilpailussa. Lisäksi kalustonhallinta ja etäpäivitysmahdollisuudet sekä turvallisuuden validointi ovat yhä tärkeämpiä kaupallisen käyttöönoton skaalautuvuuden kannalta.
Yhteenvetona: kilpailu osoitti, että tekninen etumatka muodostuu useista tekijöistä — sensorivalinnasta, mallikoon hyödyntämisestä, kartta- ja paikannusinfrastruktuurista sekä järjestelmän kyvystä toimia luotettavasti ennakoimattomissa reunaolosuhteissa. Ne joukkueet, jotka pystyvät todentamaan toistettavaa suorituskykyä julkisella tiellä, ovat parhaiten asemoituneita hyötymään autonomisen ajon kaupallistumisesta.
Highlights
- Tapahtuma: Second China Intelligent Assisted Driving Competition, Ningbo
- Reitti: 29 km, 28 liikennevaloa, 5 välipistettä, 8 testipaikkaa
- Voittava teknologia: Momenta R6 Flywheel Big Model AD Buick Electra L7:ssä
- Johtopäätös: LiDAR + suuren mallin AI-sulautus päihittää tällä hetkellä pelkkään kameraan perustuvat ratkaisut monimutkaisissa tilanteissa
Kilpailu autonomisesta ajamisesta kiristyy, ja voittajiksi nousevat ne tiimit, jotka pystyvät todistamaan turvallisen ja toistettavan suorituskyvyn ennakoimattomilla, todellisilla teillä. Tämä testi osoittaa, että Tesla:lla on vielä tutkittavaa — ainakin Kiinan kontekstissa — samalla kun perinteiset ja paikalliset toimijat käyttävät etulyöntiasemansa hyväksi uusilla anturipinoilla ja tekoälykumppanuuksilla.
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.