
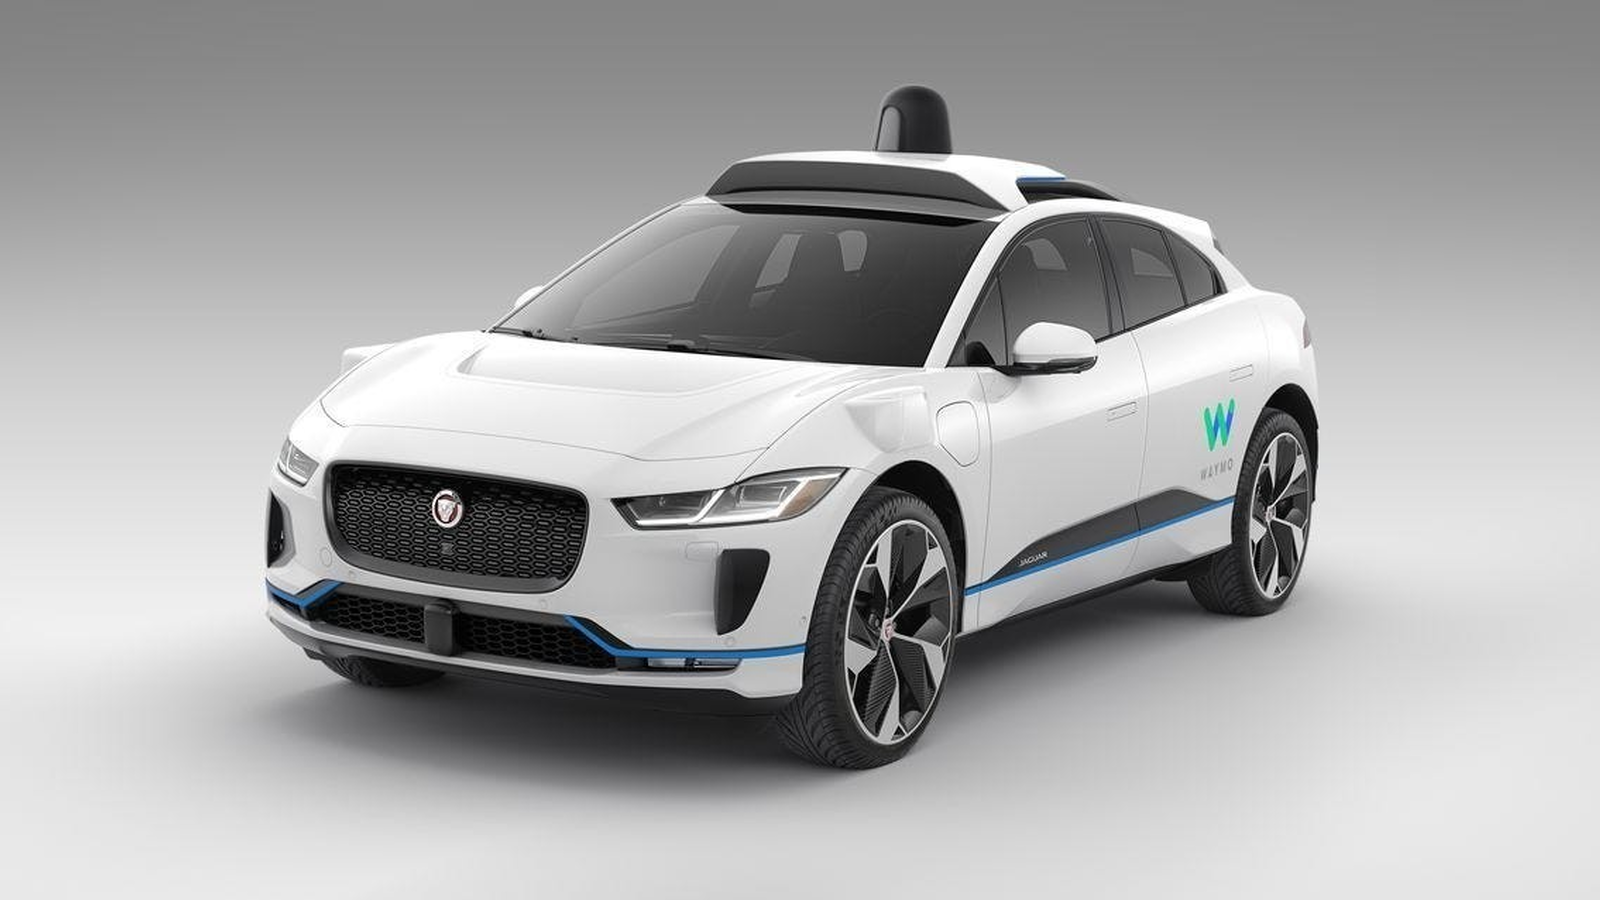

Waymon manifesti määrittelee autonomiakeskustelun uudelleen
Jokainen vaeltaja tuntee harhahuipun kirpaisun: tuntikausien ponnistelun, kipeät jalat ja karvaan oivalluksen siitä, että todellinen huippu on yhä jyrkemmän harjanteen takana. Alphabetin Waymo käyttää samaa vertausta kyseenalaistaakseen yhden itseajavien autojen kaupallistamiskilpailun keskeisistä oletuksista. Kohde on ilmeinen, vaikka sitä ei mainita nimeltä.
Aiemmin tänä vuonna Waymo julkaisi tekoälyn perusteknologioista vastaavan johtajansa Srikanth Thirumalain teknisen tutkielman, joka pohjautuu yli 200 miljoonan täysin kuljettajattoman ajomailin kokemuksiin. Koneoppimisen turvallisuusraportilta vaikuttava teksti on samalla suora vastine ajatukselle, jonka mukaan kehittyneet kuljettajaa avustavat järjestelmät kehittyvät luontevasti turvallisiksi ja skaalautuviksi robotaksikalustoiksi.

Harhahuippu: miksi tason 2 järjestelmä ei johda suoraan tasolle 4
Waymo kutsuu harhahuipuksi ajatusta siitä, että kehittynyttä tason 2 kuljettajaa avustavaa järjestelmää voitaisiin vaiheittain päivittää aidoksi tason 4 autonomiaksi. Väite on selkeä: miljardit simuloidut ajomailit ja miljoonat asiakkaiden autoista kerätyt moottoritieajomailit eivät korvaa tilannetta, jossa tekoälyn on tehtävä turvallisuuskriittisiä päätöksiä ilman ihmiskuljettajaa varalla.

Niin kauan kuin ihminen on juridisesti vastuussa ja valmiina puuttumaan tilanteeseen, järjestelmän ei tarvitse kohdata omien valintojensa seurauksia poikkeustilanteissa. Waymon mukaan tästä syntyy koulutus- ja arviointivaje, jota pelkkä ohjelmiston jatkuva kehittäminen ei ratkaise.
Sensorifuusio vastaan pelkkiin kameroihin perustuva filosofia
Yksi raportin terävimmistä havainnoista kohdistuu laitteistofilosofiaan. Tesla poisti tutkat ja ultraäänianturit jo vuosia sitten ja teki rohkean vedon pelkkiin kameroihin perustuvasta havainnoinnista ja neuroverkoista. Waymon mukaan monipuolinen sensorifuusio, jossa yhdistetään kamerat, lidar ja tutka, on välttämätön luotettavan havainnoinnin kannalta vaihtelevissa sää-, valaistus- ja näkyvyysolosuhteissa.

Kamerat tunnistavat erinomaisesti liikennemerkit ja valot, mutta niiden suorituskyky heikkenee häikäisyssä, voimakkaassa vesiroiskeessa tai matalalta paistavassa auringossa. Lidar tuottaa millimetrintarkkaa 3D-geometriaa, kun taas mmWave-tutka läpäisee sateen, sumun ja pölyn. Waymo yhdistää korkearesoluutioiset optiset kamerat katolle asennettuun pyörivään lidariin ja tutkaan muodostaakseen päällekkäisiä varmistuskerroksia.
Markkinat ovat jo reagoineet. Kiinalaiset autonvalmistajat kiihdyttävät laitteistokilpailua: XPengin keskikokoinen G6 toimitetaan kahdella lidar-yksiköllä, ja sen hinta on joillakin ulkomaisilla markkinoilla noin 50 000 euroa. Tämä osoittaa, että edistynyt anturiredundanssi voidaan toteuttaa odotettua edullisemmin.

Laitteisto ja kustannukset: kompromissit
- Tesla: kevyt ja kustannustehokas kuluttajatason anturisto sekä vahva riippuvuus ohjelmistosta
- Waymo: korkeammat alkuvaiheen laitteistokustannukset redundanssin ja turvallisuuden varmistamiseksi
- Kiinalaiset autonvalmistajat: yhä kilpailukykyisempiä, lisäävät lidaria ja kehittyneitä järjestelmiä keskiluokan malleihin
Nämä lähestymistavat kuvastavat erilaisia riskinottohaluja: nopeaa skaalausta ohjelmistoon luottaen tai merkittäviä investointeja havainnointiin ja turvallisuuteen heti alusta alkaen.

Päästä päähän toimivat neuroverkot vastaan kerrokselliset arkkitehtuurit
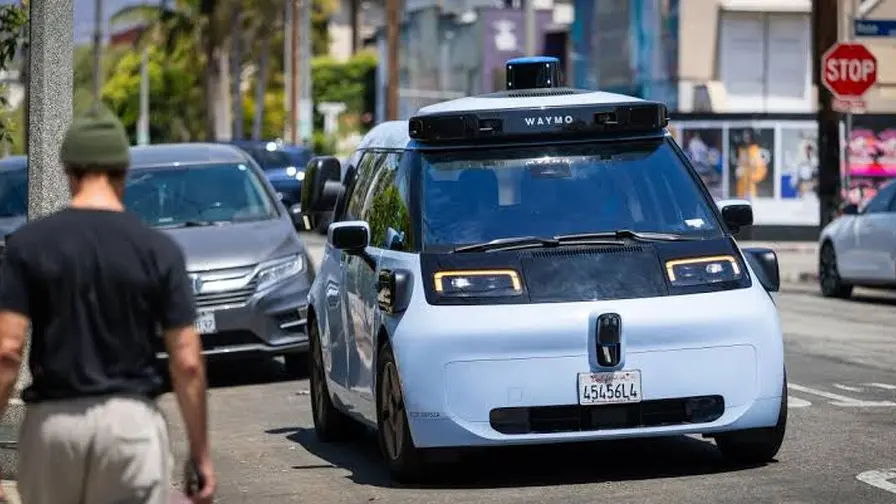
Waymo varoittaa myös täysin päästä päähän toimivista neuroverkoista, jotka muuntavat kameran raakakuvapikselit suoraan ohjaus-, kaasu- ja jarrutuskomennoiksi. Vaikka tällaiset mallit ovat elegantteja ja tehokkaita, puhtaasti mustan laatikon mallien auditointi on lähtökohtaisesti vaikeaa, kun ihmishenget ovat vaarassa.
Sen sijaan Waymo kuvaa nopeasti ja hitaasti ajattelevan arkkitehtuurin. Nopea sensorifuusio huolehtii refleksinomaisesta, sekunnin murto-osissa tapahtuvasta ohjauksesta, kun taas suuremmat näkö- ja kielimallit tuottavat syvällisempää ymmärrystä ympäristöstä. Ratkaisevaa on, että erillinen ajoneuvossa toimiva tekoälypohjainen varmennuskerros valvoo järjestelmän päätöksiä ja puuttuu tilanteeseen, jos toiminto rikkoo liikennesääntöjä tai aiheuttaa törmäysriskin. Jos malli esimerkiksi tulkitsisi rakennustyömaan esteen takana olevan kaistan vapaaksi, turvajärjestelmä jarruttaisi automaattisesti.
Tämän kerroksellisen lähestymistavan tavoitteena on tehdä päätöksentekoketjuista auditoitavia ja virheistä ennakoitavia, mikä on keskeistä sääntelyviranomaisille ja vakuutusyhtiöille.
Operatiivinen todellisuus: kyydit ja ajomailit
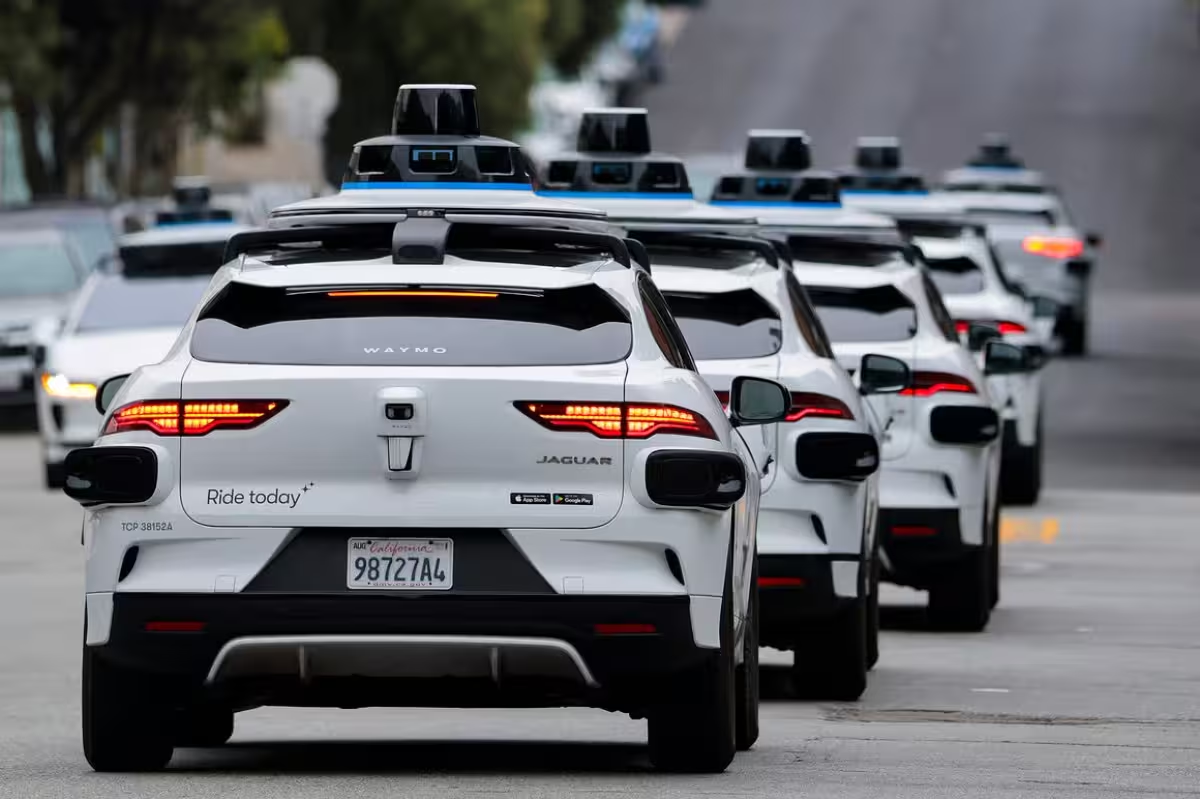
Teoria kohtaa liiketoiminnan Waymon toimintaluvuissa. Yhtiö ilmoittaa ajavansa yli 500 000 maksullista, täysin kuljettajatonta kyytiä viikoittain useissa Yhdysvaltain kaupungeissa, kuten Phoenixissa, San Franciscossa, Los Angelesissa, Austinissa, Dallasissa, Houstonissa, San Antoniossa ja Orlandossa. Waymo on julkisesti asettanut tavoitteekseen saavuttaa miljoona viikoittaista kyytiä ennen vuoden loppua.
Vertailun vuoksi Teslan rajattu robotaksikokeilu Austinissa, jossa toimii edelleen ihmisturvavalvojia, kirjasi noin 380 000 valvomatonta ajomailia vuodessa. Waymon kaupallinen kalusto ajaa saman matkan suunnilleen päivässä. Erot korostavat, miksi sijoittajat, vakuutusyhtiöt ja kaupunkisuunnittelijat pitävät Waymoa ja Teslaa perustavanlaatuisesti erilaisina toimintamalleina eivätkä vain eri logoilla varustettuina kilpailijoina.
Keskeiset operatiiviset havainnot
- Skaala on tärkeää: jatkuva kaupallinen toiminta altistaa järjestelmät laajemmalle joukolle poikkeustapauksia.
- Juridinen vastuu: se, kuka vastaa autonomisen järjestelmän virheistä, on edelleen käyttöönoton strategian ytimessä.
- Auditoitavat päätökset: sääntelyviranomaiset suosivat todennäköisesti järjestelmiä, jotka voivat selittää tai rajoittaa toimintaansa.
Markkinavaikutukset ja tie eteenpäin
Keskustelu ei ole pelkästään akateemista. Se muokkaa tuotesuunnitelmia, kumppanuuksia ja viranomaishyväksyntöjä. Teslan OTA-päivityksiin perustuva kehitys ja kamerakeskeinen strategia lupaavat nopeampaa käyttöönottoa ja pienempiä ajoneuvokohtaisia kustannuksia. Waymon useisiin antureihin ja turvallisuuteen nojaava lähestymistapa vaatii suurempia alkuinvestointeja, mutta tavoittelee ennakoitavaa suorituskykyä ja auditoitavaa turvallisuutta.
Kiinalaiset autonvalmistajat tekevät kokonaisuudesta monimutkaisemman. Integroimalla lidarin ja varmistusanturit keskihintaisiin sähköautoihin ne hämärtävät rajaa kalliiden, turvallisuuspainotteisten kalustojen ja massamarkkina-autojen välillä. Kilpailu voi nopeuttaa anturirikkaiden arkkitehtuurien käyttöönottoa maailmanlaajuisilla markkinoilla.
Keskeinen lainaus
Waymon raportin ydinviesti kuuluu käytännössä näin: 'Voit kerätä miljardeja ajomaileja simulaatiossa, mutta ennen kuin järjestelmä on juridisesti ja toiminnallisesti vastuussa ilman ihmistä, se ei ole kohdannut todellisuutta.'
Johtopäätös: nousu, jolla on monta reittiä
Alempana harjanteella seistessä on houkuttelevaa ajatella, että huippu on jo lähellä. Waymon manifesti esittää, että todellinen tason 4 autonomia vaatii erilaiset työkalut: monipuoliset anturit, kerrokselliset tekoälyarkkitehtuurit, itsenäiset turvamekanismit ja nöyryyttä tunnistaa, mitä nykyiset pelkkiin kameroihin perustuvat järjestelmät saattavat jättää havaitsematta.
Tämä ei takaa, että Waymon suunnitelma olisi lopullinen vastaus. Autoteollisuus on yllättänyt epäilijät aiemminkin. Elon Muskilla ja Teslalla on edelleen resurssit ja kunnianhimo todistaa kriitikot vääriksi. Toistaiseksi data, sadat miljoonat kuljettajattomat ajomailit ja sadattuhannet viikoittaiset kaupalliset kyydit antavat Waymolle kuitenkin vahvan perusteen: jotkin huiput voidaan saavuttaa vain oikeilla työkaluilla ja ymmärtämällä, kuinka jyrkkä nousu todella on.
Omaksuuko ala Waymon reitin vai löytääkö se uuden polun? Seuraavat vuodet ratkaisevat, mitkä lähestymistavat skaalautuvat turvallisesti ja mitkä jäävät kartalle harhahuippuina.
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.