


Xiaomin sähköautojen kokoonpanolinjalla Pekingissä kaksi harvinaista työntekijää on hiljaisesti liittynyt vuoroon. Ne eivät kirjautuudu ulos, venyttele tai kysy, missä kahvinkeitin on.
Kiinan teknologiayritys kertoi äskettäin, että ihmismäisiä eli humanoidirobotteja testataan nyt sen sähköautojen valmistuslaitoksessa. Kontrolloidussa kokeessa yhtiö antoi kahdelle kaksijalkaiselle robotille todellisen tuotantotehtävän—pyöränmuttereiden kiristämisen ajoneuvon runkoon. Työ saattaa kuulostaa pieneltä, mutta nykyaikaisessa autotehtaassa jokainen sekunti ja jokainen millimetri ratkaisevat.
Xiaomin presidentin Lu Weibingin mukaan robotit suorittivat noin 90,2 prosenttia asetetuista tehtävistä kolmen tunnin arviointijakson aikana. Pelkkä prosenttiluku herätti huomiota robotiikka- ja valmistusteollisuudessa. Ei siksi, että tehtävä olisi ollut virheetön, vaan siksi, että koneet pysyivät tehtaan todellisen rytmin tahdissa.
Yhtiön julkaisemassa esittelyvideossa robotit seisovat kokoonpanolinjan vastakkaisissa päissä. Niiden liikkeet ovat huolellisia, lähes varovaisia, kun mekaaniset kädet asettavat ja kiristävät pyöränmuttereita. Prosessi ei ole salamannopea; jokainen sykli kestää noin 76 sekuntia. Monissa tehtaissa kokeneemmat ihmisasentajat saattavat suorittaa saman vaiheen nopeammin.
Mutta nopeus ei ole tässä pääuutinen. Integraatio on.
Xiaomin tehdas tuottaa uuden auton suunnilleen 76 sekunnin välein, tempo jonka suhteen ei jää suuria aukkoja. Kaikkien tuotantoympäristöön liittyvien robottijärjestelmien on synkronoitava täydellisesti olemassa olevan tuotantorytmin kanssa. Lu kertoi CNBC:lle, että juuri synkronointi oli suurin haaste.
"Robottien integroimisessa tuotantolinjaamme suurin haaste on se, että niiden on pysyttävä vauhdissa mukana," hän selitti. Koe viittaa siihen, että ainakin tietyissä tehtävissä humanoidirobotit voivat jo tässä vaiheessa saavuttaa tehtaan tahdin.
Enemmän harjoittelijoita kuin työtovereita — toistaiseksi
Vaikka luvut vaikuttavat lupaavilta, Xiaomi ei halua väittää, että robotit olisivat valmiita korvaamaan ihmistyöntekijöitä. Ainakaan vielä. Lu kuvaili niiden roolia yllättävän vaatimattomalla vertauksella: harjoittelijat.
Ne oppivat ympäristöä, suorittavat rajoitettuja tehtäviä ja toimivat valvonnan alla. Toisin sanoen robotit ovat edelleen koulutusvaiheessa, joka voi ajan mittaan laajentua ja johtaa merkittävämpään rooliin automatisoidussa tuotannossa.
Symboliikalla on kuitenkin merkitystä. Kiina on jo käyttänyt enemmän teollisuusrobotteja kuin mikään muu maa historiassa, mutta suurin osa niistä on perinteisiä robottikäsivarsia kiinnitettynä kiinteisiin paikkoihin. Humanoidirobotit—kahdella jalalla liikkuvat, ihmismäistä liikkuvuutta tavoittelevat koneet—edustavat hyvin erilaista tulevaisuuden visiota tehtaista.
Sen sijaan, että tuotantolinjoja suunniteltaisiin pysyvien robottien ympärille, yritykset voisivat tulevaisuudessa ottaa käyttöön koneita, jotka liikkuvat samoissa tiloissa kuin ihmiset. Robotti, joka kävelee, yltää ja käsittelee työkaluja ihmisen tavoin, voisi teoriassa sopeutua nykyisiin tehtaisiin ilman suuria infrastruktuurimuutoksia.
Xiaomi ei ole ainoa toimija näissä kokeiluissa. Aiemmin tänä vuonna brittiläinen robotiikkayritys Humanoid toteutti omaa pilottiohjelmaansa, jossa humanoidit pinottivat varastokoreja. Raporttien mukaan niiden onnistumisprosentti oli yli 90 prosenttia.
Tehtävät olivat kuitenkin luonteeltaan hyvin erilaisia. Korien pinonta käsittelee suurempia esineitä ja vaatii vähemmän mikrometriluokan tarkkuutta. Xiaomin robotit puolestaan käsittelivät pieniä mekaanisia komponentteja, jotka vaativat huolellista kohdistusta ja tarkkaa vääntömomentin hallintaa—lähestyen autoteollisuuden kokoonpanon vaatimaa hienomotoriikkaa.
On myös keskustelua siitä, mikä todella lasketaan "humanoidiksi". Xiaomin koneet kävelevät ja tasapainottelevat kahdella jalalla tehtävää suorittaessaan. Joissain kilpailevissa järjestelmissä käytetään kiinteää alustaa tai pyörillä varustettua alustaa vakautuksen vuoksi, mikä yksinkertaistaa suunnittelua mutta rajoittaa liikkumisen joustavuutta.
Toistaiseksi yksikään yritys ei ole ottanut käyttöön kaksijalkaisia humanoidirobotteja koko tuotantolinjalla pysyvästi. Teknologia on edelleen kokeellisessa vaiheessa, kallista ja ajoittain haurasta. Suunta on kuitenkin selvä.
Tehtaat alkavat muuttua kokeiluareenoiksi uuden sukupolven koneille—roboteille, jotka on suunniteltu toimimaan yhdessä ihmisten kanssa ja liikkumaan ihmismäisesti.
Jos Xiaomin varhaiset testit ovat minkäänlainen ennuste, nämä kokoonpanolinjan "harjoittelijat" eivät välttämättä pysy harjoittelijoina kovin kauan.
Tekniset haasteet ja ratkaisut
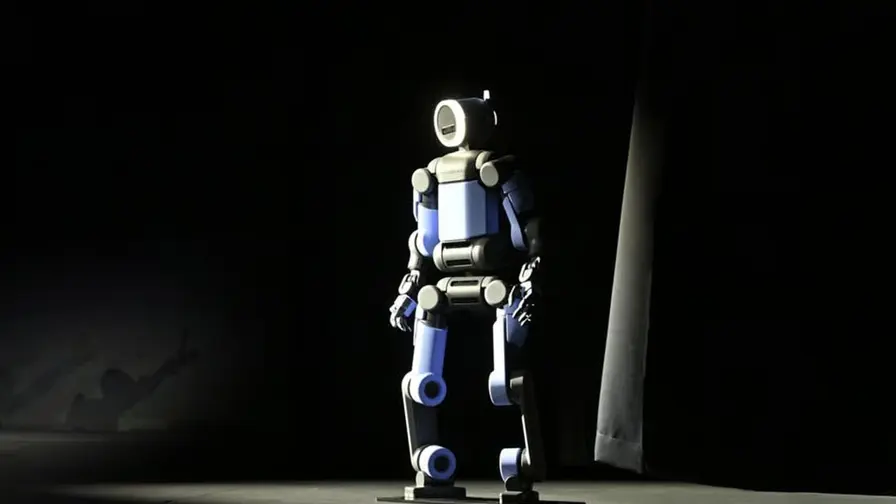
Humanoidirobottien käyttö tuotantoympäristössä asettaa useita teknisiä vaatimuksia, jotka eroavat merkittävästi perinteisistä kiinteistä robottikäyttöistä. Tällaiset vaatimukset ovat muun muassa liikkeenhallinta, näköjärjestelmät, voiman ja vääntömomentin säätö sekä turvallisuus ihmistyöntekijöiden rinnalla.
Liikkeenhallinta ja tasapaino
Kaksijalkaisen robotin täytyy pystyä kävelemään, tasapainoilemaan ja asettumaan tarkasti kohteensa eteen. Tämä edellyttää edistynyttä liikekontrollia, reaaliaikaista sensorifusioita ja energiatehokasta toimilaitteiden hallintaa. Usein järjestelmät yhdistävät inertiamittarit, kiihtyvyysanturit ja voima-/momenttianturit, jotta robotti voi kompensoida pienet häiriöt ja säilyttää tarkkuuden asennon aikana.
Näkö- ja tunnistusjärjestelmät
Tarkkaan mekaaniseen asennukseen, kuten pyöränmuttereiden kohdistukseen, tarvitaan kehittyneitä konenäköjärjestelmiä. Näihin kuuluvat 3D-kamerat, syvyystunnistus ja reaaliaikainen kuvankäsittely, jotka tunnistavat osat, mittaavat toleransseja ja ohjaavat robotin liikkeitä. Koneoppimista voidaan käyttää virheenkorjaukseen ja nopeaan sopeutumiseen, kun linjalla tapahtuu pieniä muutoksia.
Voiman ja vääntömomentin hallinta
Autoteollisuuden komponentit vaativat usein tarkkaa vääntömomentin hallintaa—liian löysä tai liian kova kiristys voi johtaa turvallisuus- ja laatuongelmiin. Humanoidirobotit tarvitsevat kehittyneitä momenttisensoreita sekä adaptiivisia ohjausalgoritmeja, jotka pystyvät tunnistamaan komponenteissa tapahtuvat pienet poikkeamat ja mukauttamaan kiristysprosessia dynaamisesti.
Turvallisuus ja ihmisten kanssa työskentely
Kun robotit liikkuvat samoissa käytävissä kuin ihmiset, turvallisuus on keskeinen vaatimus. Tämä tarkoittaa erilaisten turvamekanismien, kuten hätäseis-painikkeiden, pehmeiden kosketussensoreiden ja aluevalvonnan käyttöönottoa. Lisäksi robottien käyttäytymismalli on suunniteltava ennustettavaksi ja yhteensopivaksi ihmisten työprosessien kanssa, jotta epäsuotuisia kohtaamisia voidaan välttää.
Vertailu muihin robotiikkaratkaisuihin
Perinteiset teollisuusrobotit, kuten staattiset robottikäsivarret, eroavat humanoideista useilla keskeisillä tavoilla. Robottivarret ovat usein nopeampia ja vankempia tiettyihin, toistuviin tehtäviin. Humanoidit puolestaan tarjoavat liikkuvuutta ja joustavuutta, joka voi vähentää tarvetta uudelleensuunnitella tuotantotiloja.
Joustavuus vs. optimointi
Käsivarsirobotit on optimoitu tiettyihin liikeratoihin, jolloin ne voivat suorittaa samoja operaatioita poikkeuksellisen nopeasti ja tarkasti. Humanoidirobottien etu on niiden kyky liikkua ja käyttää olemassa olevia ihmistyökalupisteitä—mutta hinta tästä joustavuudesta voi olla alentunut nopeus, korkeammat kustannukset ja monimutkaisempi huolto.
Käyttöönoton helppous
Robottikäsivarsolaitteiden integrointi nykyisiin tuotantolaitteisiin on usein suoraviivaisempaa, koska ne on suunniteltu juuri tiettyihin kiinteisiin kohtiin. Humanoidirobotit saattavat vaatia enemmän ohjelmointia, koulutusta ja ympäristön kartoitusta ennen turvallista ja luotettavaa käyttöönottoa.
Vaikutus työvoimaan ja tuotantoon
Humanoidirobotit herättävät välittömästi kysymyksiä työllisyydestä, osaamisvaatimuksista ja tuotannon joustavuudesta. Vaikutukset vaihtelevat riippuen siitä, miten nopeasti ja laajasti yritykset ottavat teknologian käyttöön.
Työtehtävien muuttuminen
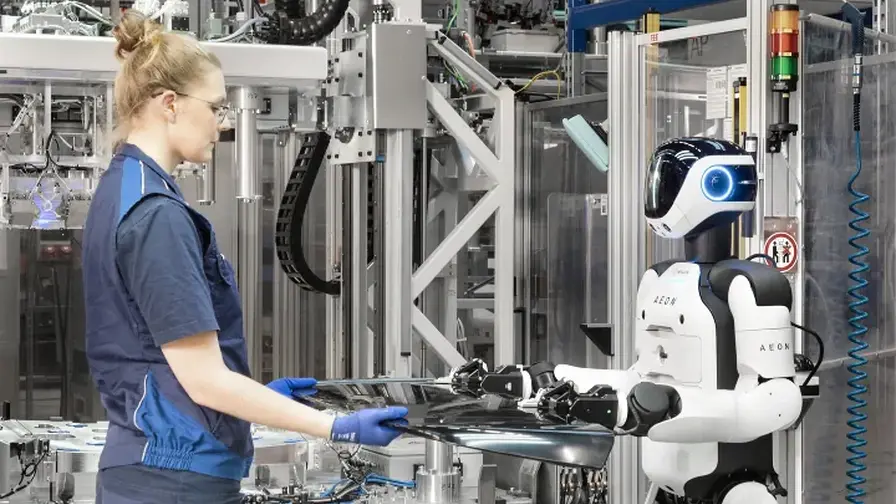
Monet toistuvat ja ergonomisesti kuormittavat tehtävät saattavat siirtyä roboteille, mikä voi vähentää työperäisiä vammoja ja parantaa tuottavuutta. Samalla ihmistyöntekijöiltä odotetaan usein uudenlaista osaamista: robottien valvontaa, ylläpitoa, ohjelmointia ja laadunvarmistusta.
Koulutus ja osaamisen kehitys
Yritysten on investoitava työntekijöiden uudelleenkoulutukseen sekä huolto- ja robotiikkaosaamiseen. Tämä voi luoda uusia korkeamman lisäarvon työpaikkoja, vaikka perinteiset kokoonpanotehtävät vähenevätkin.
Tuotannon skaalautuvuus
Humanoidirobotit voivat tarjota nopean reagoinnin muutoksiin tuotannossa, kuten varaosien vaihteluihin tai pieniin tuotantomuunnelmiin. Tämä voi parantaa lean-tuotannon joustavuutta, mutta edellyttää myös tehokkaita hallintajärjestelmiä ja ennakoivaa huoltoa, jotta käyttökatkot minimoidaan.
Talous, ylläpito ja investointinäkökulma
Humanoiditeknologia on toistaiseksi kallista: itse laitteiston, anturien, ohjelmiston ja jatkuvan ylläpidon kustannukset voivat olla merkittäviä. Investoinnin kannattavuus riippuu tehtävän monimutkaisuudesta, volyymista ja siitä, kuinka paljon robotit pystyvät vähentämään virheitä ja parantamaan laatua pitkällä aikavälillä.
Elinkaarikustannukset
Lisäksi on huomioitava elinkaarikustannukset—päivitykset, varaosat ja ohjelmistopäivitykset. Kustannus-hyöty-analyysi vaatii realistisia skenaarioita tuotannon muutoksista ja mahdollisista säästöistä ergonomiassa, laadussa ja läpimenoajassa.
Ylläpito ja luotettavuus
Robotit, jotka liikkuvat ja toimivat monimutkaisissa ympäristöissä, tarvitsevat säännöllistä huoltoa sekä kattavaa diagnostiikkaa. Ennakoiva ylläpito, etäseuranta ja modulaari varaosajärjestelmä vähentävät seisokkiaikoja ja parantavat investoinnin takaisinmaksua.
Tulevaisuuden näkymät ja skaalautuvuus
Teknologian kehitys, komponenttien halpeneminen ja ohjelmistojen parantuminen voivat tehdä humanoidiroboteista entistä käytännöllisempiä laajamittaiseen käyttöön. Mitä enemmän alan toimijat oppivat testeistä, sitä nopeammin ratkaisuja voidaan optimoida tuotantoympäristöihin.
Mahdolliset käyttöalueet
Humanoidirobotteja voitaisiin tulevaisuudessa käyttää paitsi autoteollisuudessa myös elektroniikan kokoonpanossa, logistiikassa, kunnossapidossa ja vaarallisissa kohteissa, joissa ihmisten työskentely on riskialtista. Niiden kyky liikkua ihmisten käyttämissä tiloissa tekee niistä monipuolisia verrattuna kiinteisiin laitteisiin.
Regulaatio ja standardit
Laajempi käyttöönotto vaatii myös selkeitä turvallisuusstandardeja, sertifiointiprosesseja ja työehtosopimusten evoluutiota. Sääntelykehys määrittää, miten robotit saavat toimia ihmisympäristössä ja miten vastuukysymykset ratkaistaan vahinkotilanteissa.
Yhteenveto ja johtopäätökset
Xiaomin kokeilu osoittaa, että humanoidirobotit pystyvät nykyisellään hoitamaan tietynlaisia, tarkkuutta ja liikkumista yhdistäviä tehtäviä teollisessa ympäristössä. Alkuperäiset suoritusluvut ja videot korostavat ennen kaikkea integraation merkitystä—robottien on sopeuduttava olemassa olevan linjan rytmiin ja turvallisuusvaatimuksiin.
Teknologian kypsyessä voidaan odottaa, että humanoidirobotit täydentävät perinteisiä teollisuusrobotteja ja ihmistyötä, erityisesti tehtävissä, joissa tarvitaan liikkuvuutta ja sopeutumiskykyä. Vaikka kustannukset ja luotettavuus ovat vielä haasteita, jatkuvat pilotit, iteratiivinen kehitys ja työntekijöiden koulutus voivat nopeuttaa siirtymää kohti joustavampaa ja automaattisesti eskaloituvaa valmistusta.
Lopulta kysymys ei ole pelkästään siitä, voivatko robotit tehdä työn—vaan siitä, miten yritykset ja yhteiskunnat integroivat ne siten, että turvallisuus, laatu ja ihmisten uudet roolit tulevat tasapainoisesti huomioiduiksi.
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.