


Toyota ja Pony.ai paljastivat ensimmäisen tuotantorobotaksin
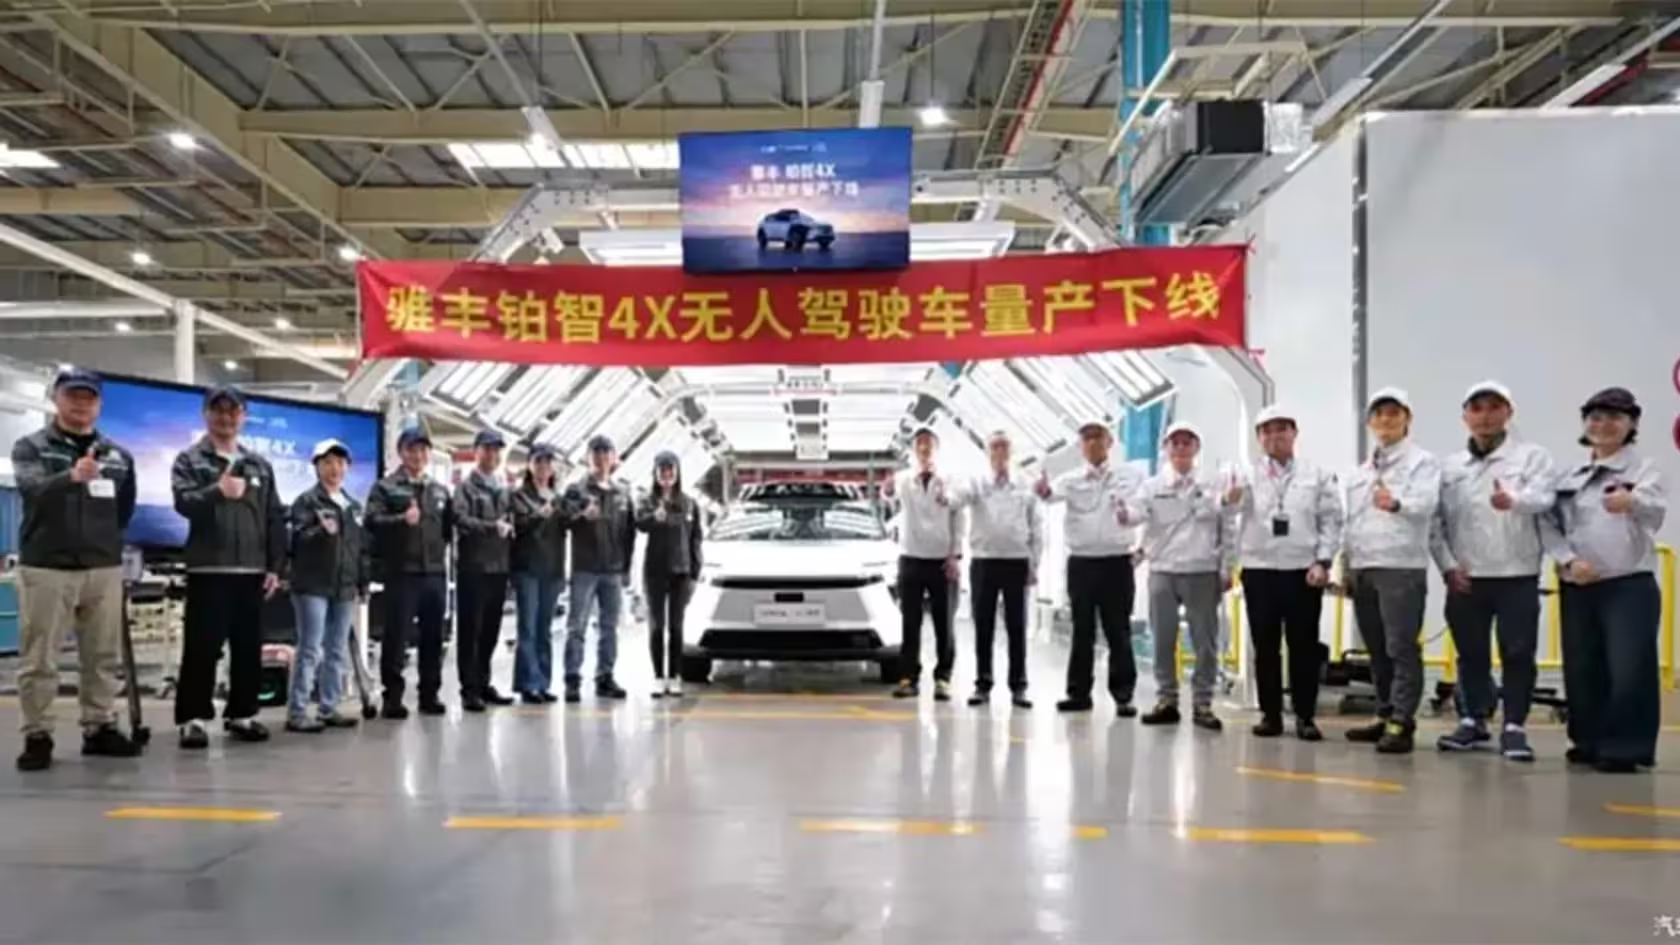
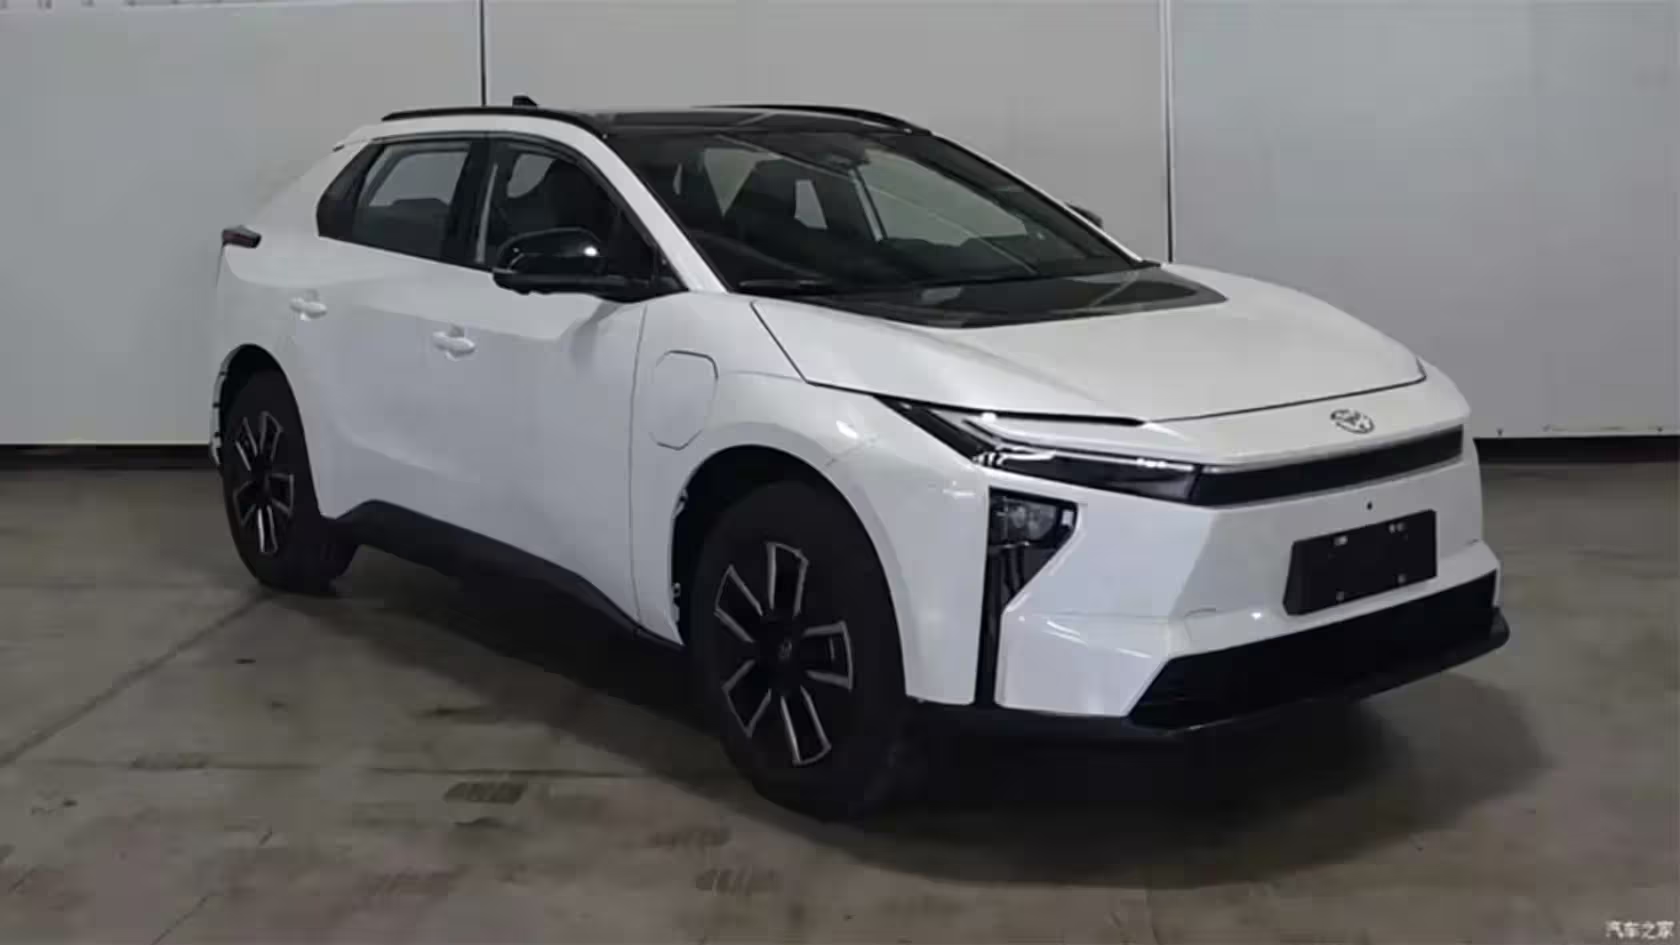
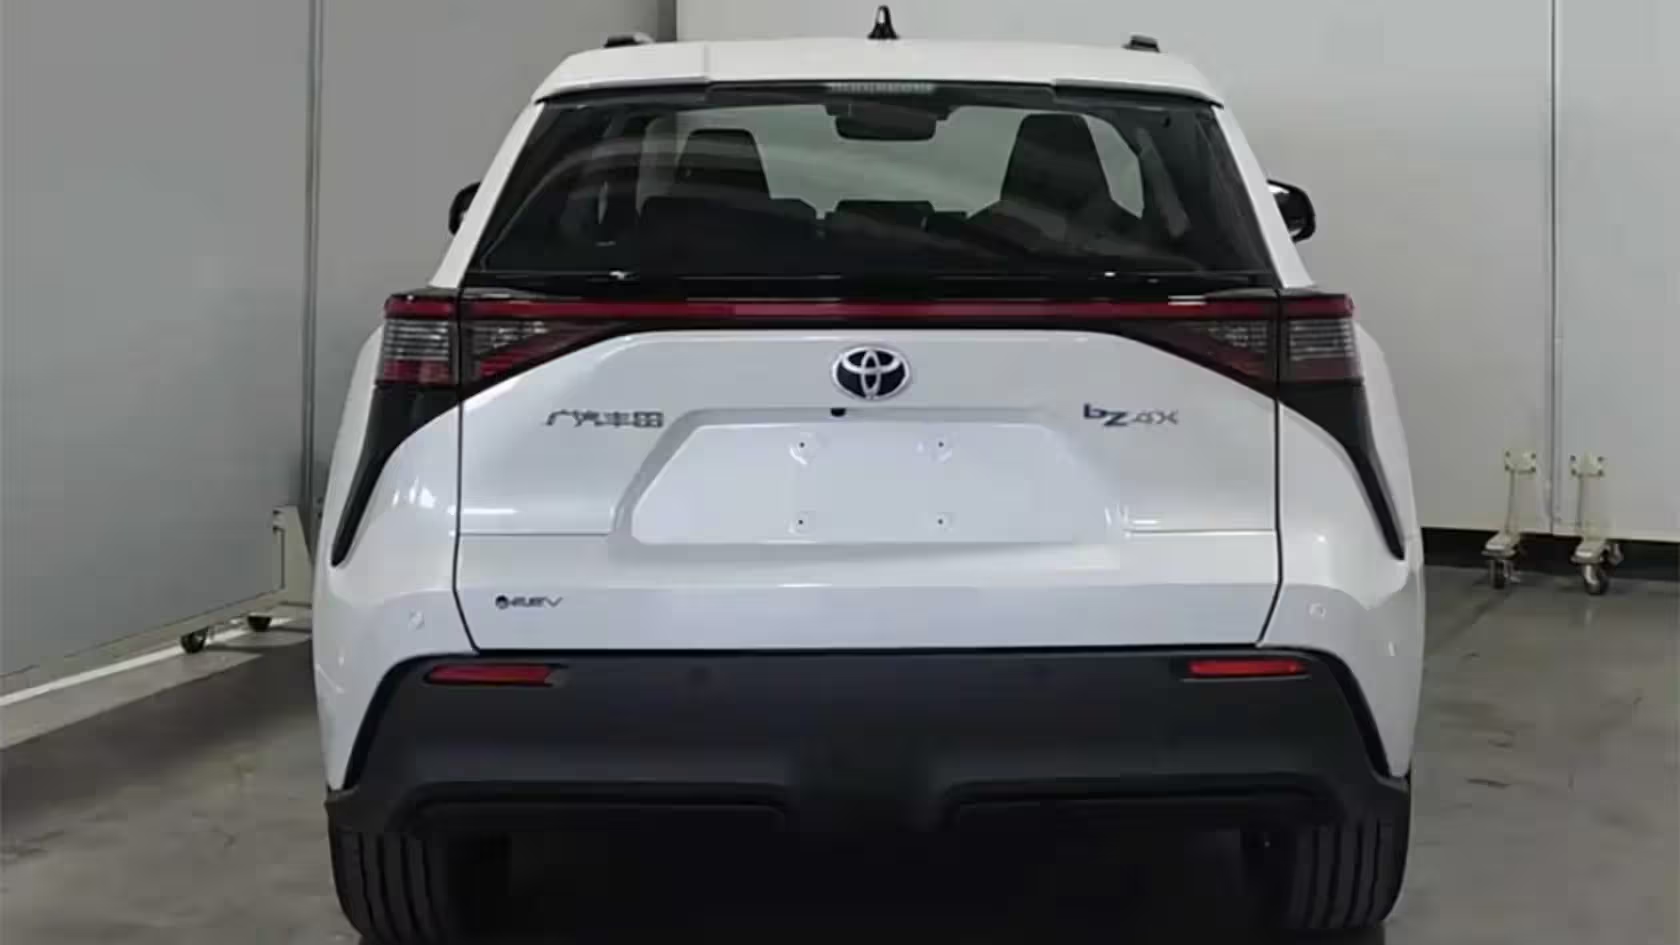
Toyota on yhdessä kiinalaisen autonomiateknologian erikoisosaajan Pony.ai:n kanssa julkistanut ensimmäisen sarjatuotantoisen robotaksinsa, joka perustuu sähköiseen bZ4X‑crossover‑malliin. Yhteisyritys GK Toyota kertoi, että itseajava bZ4X on tullut tuotantolinjalta ulos, mikä merkitsee merkittävää siirtymää tutkimusyhteistyöstä kohti kaupallista käyttöönottoa ja laajamittaista palvelutuotantoa.
Strategisesta kumppanuudesta laajaan käyttöönottoon
Yritykset ovat tehneet yhteistyötä vuodesta 2019 lähtien, ja Toyotan vuonna 2020 tekemä 400 miljoonan dollarin sijoitus Pony.ai:hin alkaa tuottaa konkreettisia tuloksia. Robotaksi hyödyntää Pony.ai:n seitsemännen sukupolven autonomista ajamisjärjestelmää, ja autovalmistaja suunnittelee käyttöönottoa, joka kattaa 1 000 ajoneuvon laivaston Kiinan suurkaupungeissa — Pekingissä, Shanghaissa, Guangzhoussa ja Shenzhenissä — vuoden 2026 loppuun mennessä tarjotakseen täysin automatisoituja matkustajapalveluita.
Teknologia ja turvallisuus: mitä robotaksin sisällä on
Pony.ai:n uusin laitteistopaketti on suunniteltu korostamaan luotettavuutta ja kustannustehokkuutta. Yritys kertoo, että tämän paketin laitevalmistuskustannukset ovat laskeneet noin 70 prosenttia verrattuna edelliseen sukupolveen, mikä on olennainen tekijä skaalautuvuuden ja palvelun hintakilpailukyvyn kannalta. Järjestelmä yhdistää useita anturityyppejä — LiDARin, tutkan ja kamerat — ja kykenee havaitsemaan kohteita jopa 650 metrin etäisyydeltä. Tämä toiminnallisuus on suunniteltu parantamaan turvallisuutta moottoritieolosuhteissa ja haastavissa säätiloissa, missä aikaiset havaitsemiset antavat järjestelmälle enemmän aikaa reagointiin.
- Anturipaketti: LiDAR, tutka (radar), monikamerajärjestelmä
- Havaitsemiskantama: jopa 650 metriä
- Laitteiston käyttöikä: suunniteltu noin 600 000 km:iin
- Kustannussäästö: ~70 % alhaisemmat laitevalmistuskustannukset verrattuna edelliseen sukupolveen
Lisäksi robotaksiin on lisätty matkustajamukavuutta parantavia toimintoja: automaattinen ovien avaaminen Bluetooth‑yhteyden avulla, matkustamon sisäinen ääniohjaus ja esilämmitys/esijäähdytys ennen matkustajien nousua. Nämä ominaisuudet on suunniteltu tarjoamaan rauhallinen ja stressitön matka, mikä on erityisen tärkeää tilausajoissa ja kaupunkiliikenteen jakamistaloudessa.
Tekninen arkkitehtuuri yhdistää reaaliaikaisen sensorifuusion, paikannuksen ja ennakoivan päätöksenteon. Reaaliaikaiset tietovirrat eri antureista syötetään koneoppiville havaintomalleille, jotka luokittelevat liikenneosallistujia, ennustavat niiden käyttäytymistä ja laskevat turvalliset ajoreitit. Järjestelmä sisältää redundanssia kriittisille komponenteille, kuten kaksinkertaiset laskentayksiköt ja virransyötöt, mikä parantaa toimintavarmuutta vikatilanteissa. Myös ohjelmiston validointi ja laaja simulaatiokoulutus ovat osa turvallisuuden todentamista: Pony.ai hyödyntää sekä syntetisoitua että reaalimaailman aikasarjadataa varmistaakseen järjestelmän suorituskyvyn eri olosuhteissa.
Suunnittelu, mitat ja voimansiirto
Robotaksi säilyttää standardin bZ4X-mallin ulkomitat ja perusrakenteen. Ajoneuvon mitat ovat 4 690 mm pituutta, 1 860 mm leveyttä ja 1 650 mm korkeutta sekä 2 850 mm akseliväli — tarjoten riittävän jalkatilana takaistuimen matkustajille ja mahdollisuudet esteettömyyden optimointiin. Voimalinjaratkaisut pysyvät lähellä tavallista bZ4X‑valikoimaa: tarjolla on yksimoottorinen vaihtoehto, joka tuottaa noin 219 hevosvoimaa (hp), sekä valinnainen kaksimoottorinen nelivetoversio (AWD), joka soveltuu kovempiin käyttöolosuhteisiin tai reitteihin, joilla tarvitaan parempaa pitoa ja kiihtyvyyskykyä.
Akku- sekä lämmönhallintajärjestelmät on optimoitu kaupallisiin ajoihin, joissa ajoneuvojen käyttöaste ja ajokilometrit ovat korkeat. Käyttöiän suunnittelu noin 600 000 kilometrin mittaiseksi tarkoittaa, että akut, ajosähköjärjestelmät ja mekaaniset komponentit on valittu kestämään intensiivistä vuorovaikutteista palvelukäyttöä. Lisäksi huolto- ja ylläpitoprosessit on mallinnettu tukemaan nopeita vaihtotoimenpiteitä ja ennakoivaa huoltoa, mikä pienentää seisokkiaikoja ja kokonaiskäyttökustannuksia.
Markkinavaikutukset ja liiketoimintastrategia
Toyotalle autonomisen ajoneuvon massatuotanto kumppanin kanssa on strateginen askel liikkuvuuspalveluiden nopeuttamiseksi samalla kun hyödynnetään Pony.ai:n ohjelmisto- ja autonomiaosaamista. Tällainen teollinen yhteistyö yhdistää perinteisen autoteollisuuden valmistustehokkuuden ja laadunvalvonnan sekä autonomiateknologian ketteryyden ja ohjelmistokehityksen. Pony.ai:n talousvastaava on kertonut nopeasta laivaston laajentumisesta: noin 200 ajoneuvosta vuonna 2024 lähes 1 000:een vuoden 2025 loppuun mennessä, ja tavoite on 3 000 yksikköä vuoden 2026 loppuun mennessä. Yritys ennustaa myös, että laajentuminen aina 100 000 yksikköön vuoteen 2030 mennessä voi johtaa autonomisten liikkuvuuspalveluiden täyteen kannattavuuteen, kun skaalaedut ja laitteistokustannusten lasku vaikuttavat liiketoimintamalleihin.
Sitaatti: "Tämä käyttöönotto edustaa siirtymää pilotoista laajamittaisiin kaupallisiin robotaksipalveluihin", lähde ohjelmaan läheisesti perehtyneenä sanoi. "Toyotan tuotantokapasiteetin ja Pony.ai:n autonomian yhdistelmä luo vakuuttavan mallin tulevalle kaupunkiliikkumiselle."
Robotaksi‑ala etenee nopeasti, ja tämä bZ4X‑pohjainen ajoneuvo havainnollistaa, miten perinteiset autovalmistajat ja autonomiateknologia‑startupit voivat yhdistää vahvuuksiaan — tuotannon laatu, turvallisuuden validointi ja kehittynyt havaintokyky — tuodakseen itseajavat tilausajopalvelut lähemmäs arkielämää. Tässä kehityksessä on huomioitava myös regulaatioympäristö, kaupunkisuunnittelu, infrastruktuuritarpeet sekä kuluttajien luottamus että hyväksyntä, jotka kaikki vaikuttavat aikatauluihin ja skaalausmahdollisuuksiin.
Teknologisesti tärkeät erot kilpailijoihin verrattuna liittyvät anturikaluston integroidun kustannusoptimoinnin, ohjelmiston simulaatiovalidoinnin sekä Toyotan teollisen tuotannon harjoitustiedon yhdistämiseen autonomian kehitysjohtoon. Markkinoilla, joissa kilpailevat toimijat pyrkivät skaalaamaan laivastoja ja alentamaan yksikkökustannuksia, tällaiset yhdistelmät voivat tarjota kilpailuedun nopeutuneen käyttöönoton ja kustannustehokkuuden muodossa.
Käyttöönoton operatiiviset näkökohdat ja sääntely
Käytännössä robotaksien laajamittainen käyttöönotto vaatii selkeää Operational Design Domain (ODD) -määrittelyä: missä, milloin ja millä ehdoilla ajoneuvot voivat toimia itseajavina. Tämä kattaa muun muassa kelirajoitteet, liikennetiheydet, tieinfrastruktuurin laadun ja geofencing‑rajaukset. Kiinan suurkaupungit tarjoavat erilaisia haasteita ja mahdollisuuksia: tiheä kaupunkiliikenne, monimuotoinen liikennekulttuuri ja vaihtelevat sääolosuhteet edellyttävät robusteja havaintojärjestelmiä ja sopeutuvaa päätöksentekoa.
Lisäksi telematiikka ja pilvipohjaiset palvelut mahdollistavat jatkuvan datankeruun, mallien päivitykset ja etävalvonnan. Järjestelmäanalytiikka tukee ennakoivaa huoltoa ja suorituskyvyn optimointia reaaliajassa. Turvallisuusprosessissa mukana ovat myös inhimilliset valvontamekanismit: aluksi monet käyttöönotot sisältävät valvonnan tai etäoperaattorin tason valmiustilan, joka pystyy puuttumaan tilanteisiin tietyissä rajoissa, kunnes sääntely ja luottamus sallivat täydet autonomiset toiminnot ilman ihmiskäyttäytymisen valmiutta.
Tulevaisuuden näkymät ja teknologinen kehitys
Pitkällä tähtäimellä robotaksit voivat muuttaa kaupunkiliikkumista vähentämällä yksityisautoilun tarvetta, optimoimalla kaupunkitilan käyttöä ja tarjoamalla esteettömämpiä liikkumismahdollisuuksia. Haasteita ovat mm. liikenneturvallisuus, kyberturvallisuus, datan yksityisyys ja infrastruktuurin sopeuttaminen. Ratkaisu edellyttää yhteistyötä autoteollisuuden, teknologiayritysten, kaupunkien ja regulaattoreiden välillä.
Teknisen kehityksen kannalta jatkokehitystä nähdään todennäköisesti seuraavilla alueilla: anturitekniikan edelleenhalventaminen, laskentayksiköiden energiatehokkuuden parantaminen, paremmin skaalautuvat ohjelmistopinojen päivitys- ja validointimetodit sekä kyky toimia monimutkaisissa kaupunkiympäristöissä ilman jatkuvaa inhimillistä valvontaa. Myös käyttäjäkokemukseen eli UX/UI‑ratkaisuihin panostetaan, jotta matkustajat kokevat itseajon turvallisena ja miellyttävänä vaihtoehtona.
Lopuksi, kun teknologia ja sääntely kehittyvät, tuotannossa olevien robotaksien oppimiskyky — päivittäisten ajokokemusten ja etäpäivitysten avulla — voi johtaa nopeaan suorituskyvyn parantumiseen. Tämä nostaa kysymyksiä paitsi kustannusrakenteesta ja kannattavuudesta myös julkisen hyväksynnän ja kaupallisen onnistumisen edellytyksistä.
Kun robotaksi‑ala etenee, bZ4X‑pohjainen ajoneuvo osoittaa, että perinteinen autoteollisuus ja autonomiateknologia‑startupit voivat yhdistää resurssinsa ja osaamisensa tuotantokelpoisten itseajavien palvelujen nopeaan skaalaukseen. Tämä kehityssuunta voi tuoda itseajavat tilausajopalvelut yhä lähemmäs arkista käyttöä ja muuttaa kaupunkiliikkumista pysyvästi.
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.