


Voimansiirron strateginen rooli
Autoneuvonannon korkean panoksen ympäristössä voimansiirto on paljon enemmän kuin hammaspyörien ja akselien kokoelma; se on kriittinen rajapinta voimanlähteen ja ajoneuvon ympäristöön sopeutumiskyvyn välillä. Syvällinen ymmärrys voimansiirtoarkkitehtuurista on välttämätön konsultin työkalupakissa, jotta voidaan vähentää asiakkaan riskejä ja varmistaa, että ajoneuvon käyttökelpoisuus maksimoi tehokkuuden tietyillä kuormitussykleillä. Voimansiirto säätelee, kuinka tehokkaasti vääntö muunnetaan tiellä tai maastossa liikkumiseksi, ja se vaikuttaa suoraan turvallisuuteen, polttoainetehokkuuteen ja suorituskykyyn.
Asiantuntijan ohjauksessa on erotettava neljä pääkonfiguraatiota niiden toimintaympäristöjen perusteella:
- Etuveto (FWD): Suunniteltu tilankäytöltään tehokkaaseen kaupunkija lähiajon käyttöön.
- Takaveto (RWD): Vertailukohta korkean suorituskyvyn lateraalidynamiikassa ja luksussovelluksissa.
- Neliveto (4x4): Raskaaseen käyttöön kehitetty järjestelmä äärimmäiseen maastoajoon ja voimankertoimen maksimointiin.
- Kokoajoneuvon voimanjakojärjestelmä (AWD): Automaattinen, aina-valmis ratkaisu tieliikenteen vakauteen ja kohtalaisiin olosuhdemuutoksiin.
Näiden järjestelmien hallinta alkaa perustavanlaatuisesta komponentista, joka määrää kaiken hallitun liikkeen: differentiaalista.
Differentiaali: hallitun liikkeen perusta
Differentiaalin välttämättömyyden määräävät geometrian muuttumattomat lait. Kaarteen aikana ulomman pyörän on kuljettava pidempi kaari kuin sisemmän pyörän. Ilman mekanismia, joka mahdollistaa kierroslukueron, renkaat joutuisivat kamppailemaan pidon puolesta, mikä heikentäisi ajoneuvon vakautta ja lisäisi komponenttien kulumista. Strategiselle konsultille differentiaali on ensisijainen suojaus renkaiden käyttöiän säilyttämisessä ja ohjauksen tarkkuudessa.

Mekaaninen toiminta
Differentiaali on mekaaninen kokoonpano, joka sijoittuu akselin kahden pyörän väliin ja jakaa voimaa sallien samalla erisuuruiset pyörimisnopeudet. Sen toiminta perustuu tiettyihin hammasratasosastoihin:
- Pinnioratas: Sisääntulohammasratas, joka vastaanottaa väännön moottorista ja vaihteistosta.
- Renkaashammasratas: Pinnion ajama hammasratas, joka pyörittää koko differentiaalikoteloa.
- Sivuhammasrattaat: Kytketty napamoottoreihin ja akselivarsiin splineaamalla, jotta voima siirtyy suoraan pyörille.
- Ratasparit (spider-hammasrattaat): Yksikön sisäinen "äly". Suoralla ajolla ratasparit pysyvät suhteessa koteloonsa paikallaan—minimoiden lämpenemisen ja kulumisen—mutta kääntyessä ne pyörivät sallien pyörien erilaiset nopeudet.
Strateginen merkitys
Kova, kiinteä akseli ilman differentiaalia pakottaisi molemmat pyörät pyörimään samaa nopeutta, mikä johtaisi sisemmän pyörän luisteluun ja mekaaniseen jännitykseen. Tämä sitoutuminen heikentää lateraalista hallintaa ja tekee käsiteltävyydestä arvaamatonta. Näin ollen differentiaali on kiistaton turvallisuusvaatimus tieliikenteeseen. Nykytekniikassa tämän yleiskomponentin integroiminen yhdeksi kompaktiksi transakselikoteloksi edustaa etuakselin pakkaustehokkuuden huippua, erityisesti etuvetoisissa ajoneuvoissa.
Etuveto (FWD): tehokkuuden ja käytännöllisyyden suunnittelu
Etuveto on vakiintunut teollisuuden standardiksi vapaa-ajan ja pakettiautojen segmenteissä, koska sen avulla voidaan maksimoida matkustamo- ja kuormatila sekä lisätä tuotantotehokkuutta. Keskittämällä voimansiirto alustan etuosaan insinöörit voivat poistaa korsettymisen lattian poikki, joka vaadittaisiin pitkälle voimansiirtoakselille, tarjoten tasaisen lattian ja enemmän tilaa matkustajille tai tavaroille. Tämä on tärkeä tekijä erityisesti perheautoissa, tila-autoissa ja kevyissä hyötyajoneuvoissa.

Transakseli-konfiguraatio
FWD-arkkitehtuurissa moottori ja vaihteisto on yhdistetty kompaktiksi yksiköksi, jota kutsutaan transakseliksi. Tämä kotelo sisältää vaihteiston rattaat ja differentiaalin. Teho välitetään transakselista pyörille nivelakseleiden (CV) kautta, mikä mahdollistaa samanaikaisen ohjauksen ja vetovoiman—eli pyörien kääntyessä voima kulkee tasaisesti eteenpäin ilman kompromisseja nivelkulmissa. Insinöörin näkökulmasta CV-nivelten laatu, nilkan kulmakestävyyden suunnittelu ja voiman hajautuksen hallinta ovat avainasemassa FWD-järjestelmän käyttäytymisen optimoinnissa.
Strateginen merkitys
Vaikka FWD tarjoaa vertaansa vailla olevan pakkaustehokkuuden, se tuo mukanaan suorituskykyyn liittyviä kompromisseja lateraalisessa kiihtyvyydessä ja massan siirtymässä. Etuakselu kuormittuu sekä ohjauksesta että vedosta, minkä vuoksi FWD-ajoneuvoissa on suurempi taipumus understeeriin ja vääntövetoiluun voimakkaassa kiihdytyksessä. Näitä vaikutuksia voidaan teknisesti lieventää esimerkiksi vakausjärjestelmillä, aktiivisilla differentiaaleilla ja huollon kautta toteutettavilla säätötoimenpiteillä. FWD-ajoneuvot on kuitenkin optimoitu arjen käyttöön, joissa ennustettavuus, kustannustehokkuus ja tilankäyttö ovat etusijalla verrattuna kilpa- tai huippusuoritusrajoihin.
Takaveto (RWD): suoritusdynamiikan standardi
Takaveto on edelleen monen luksus- ja suoritusluokan ajoneuvon suunnittelustandardi sen strategisen työjaon vuoksi. Erottamalla ohjaus- ja vetotoiminnot toisistaan RWD mahdollistaa tasapainoisemman alustan ja paremman painonjakauman—mikä on kriittistä ajoneuvon lateraalisen vakauden ja kontrolloitavuuden kannalta. RWD on suosittu valinta insinööreille, jotka tavoittelevat tarkempaa ohjaustuntumaa, selkeämpää vasteaikaa ja optimoitua ajoominaisuuksien sovittamista eri ajotiloihin.
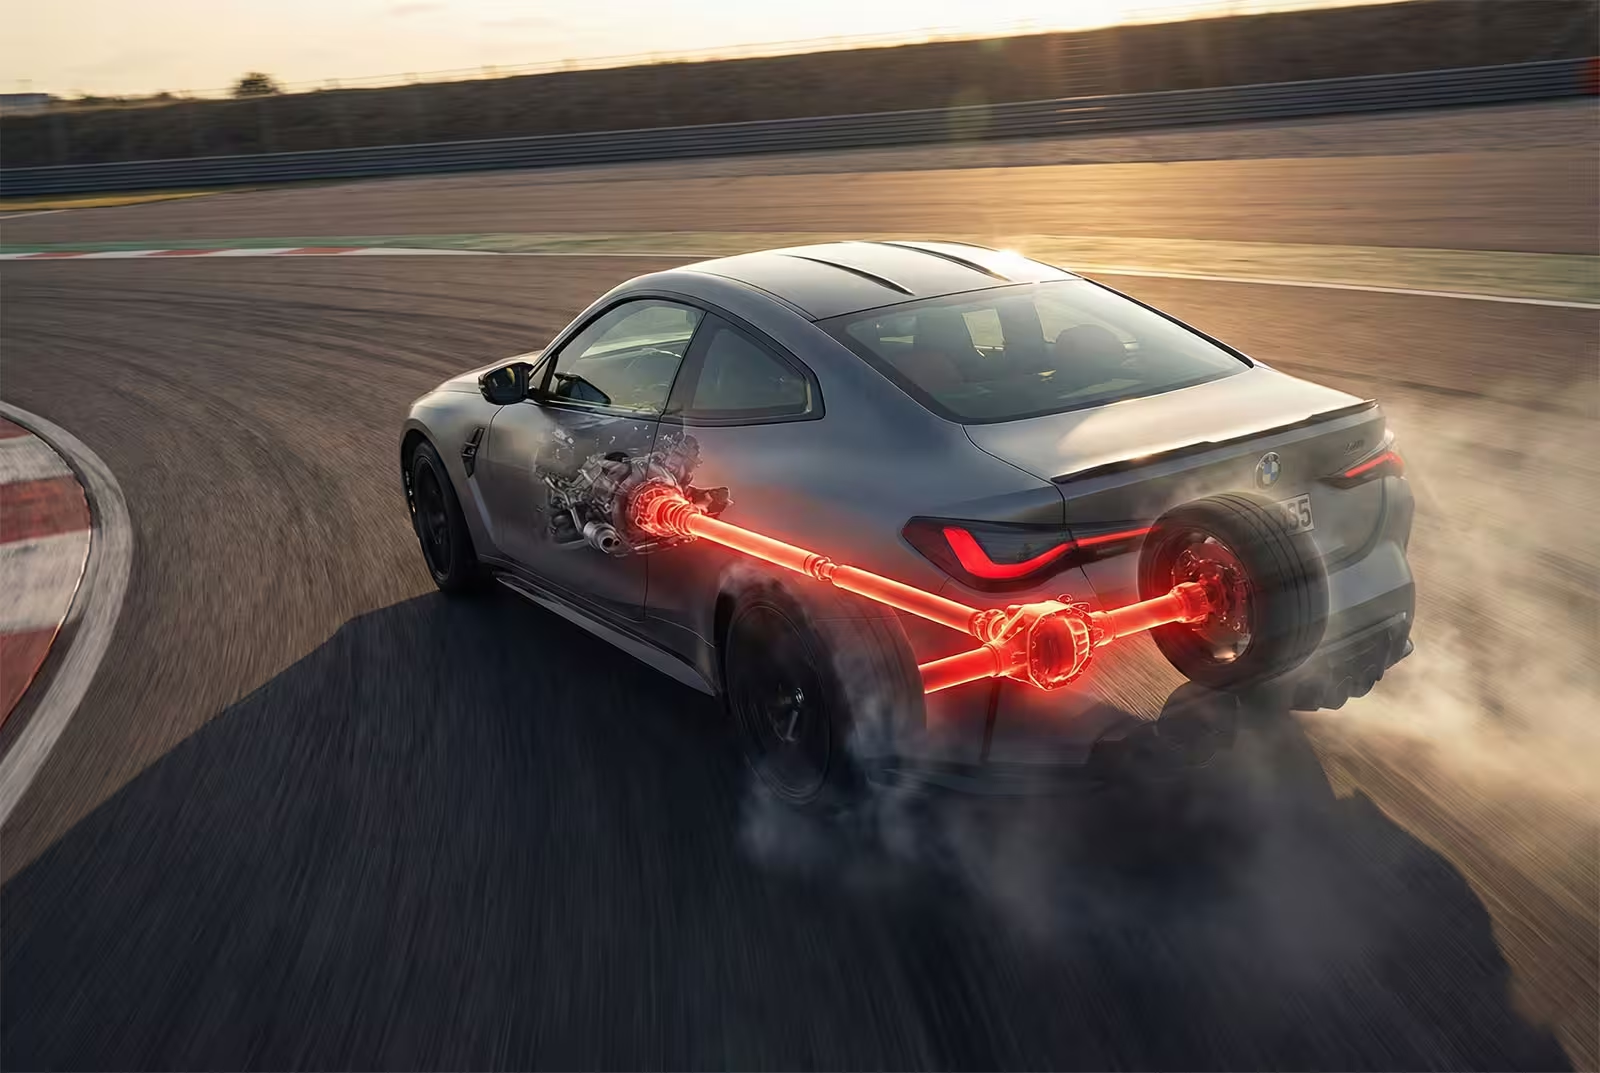
Tehonvirtauksen polku
RWD-konfiguraatiossa moottori on tyypillisesti sijoitettu pitkittäissuuntaisesti. Teho kulkee vaihteistosta pitkän voimansiirtoakselin kautta takaerottimeen. Tämä differentiaali jakaa väännön takapyörille, jotka työntävät ajoneuvon eteenpäin samalla, kun etupyörät keskittyvät yksinomaan suunnanohjaukseen. Tällainen jako mahdollistaa tuntuvamman kiihtyvyyden hallinnan, koska vetopyöriin kohdistuva pystysuuntainen kuormitus kasvaa kiihtyvyyden aikana, parantaen pitoa ja dynamiikkaa suorassa vauhdissa ja kaarreajossa.
Strateginen merkitys
Ohjauksen ja vedon erottelu antaa tarkemman kontrollin ja terävämmän kiihtyvyyden vasteen. Raskaassa kaasunpainalluksessa painonsiirtymä suuntautuu taakse, lisäten pystysuuntaista kuormitusta vetäville pyörille ja parantaen pitoa. Kuitenkin tässä konfiguraatiossa on luontainen riski liukkaissa olosuhteissa, kuten lumessa tai jäällä, koska vetäville pyörille kohdistuva massa voi olla riittämätön, mikä voi johtaa äkilliseen pidon menetykseen ja yliohjaukseen. Konsultin on arvioitava asiakkaan käyttöympäristön todennäköiset kelit ja suunniteltava mahdolliset lisävarusteet, kuten elektroniset pidonohjausjärjestelmät, rengasvalinnat ja lisäpainot, jotka voivat tehdä RWD-ratkaisusta käyttökelpoisen myös haastavammissa olosuhteissa.
Neliveto (4x4): äärimmäisten maastojen ja vääntökertoimen hallinta
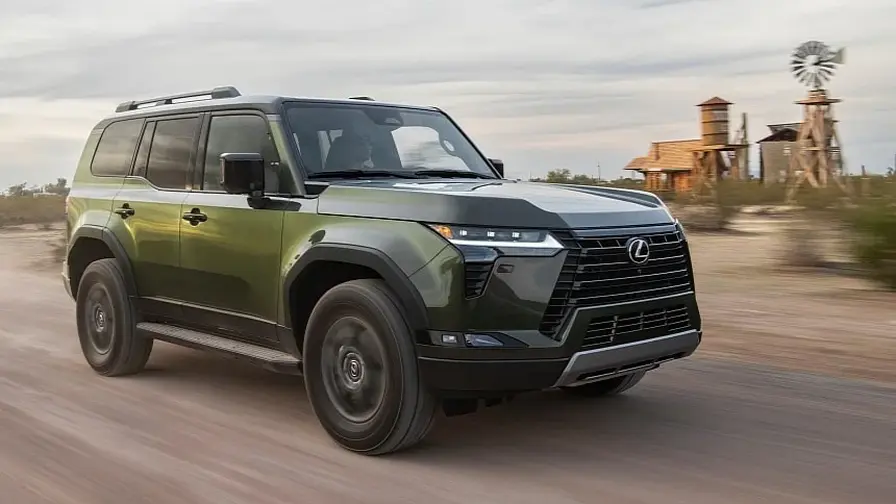
Kun toimintaympäristö muuttuu ennakoimattomaksi tai äärimmäiseksi maastoksi, 4x4-järjestelmät ovat välttämätön työkalu etenemiselle ja pelastautumiselle. Tämän järjestelmän "sydän" on välityskotelo, joka hallitsee väännön jakautumista etu- ja taka-akselien välillä. Välityskotelon mekanismien laadulla ja suunnittelulla on iso vaikutus siihen, miten järjestelmä reagoi vaihteleviin kitkaolosuhteisiin ja kuormitustilanteisiin.

Toimintatilat ja väännön analyysi
Suurin osa 4x4-järjestelmistä tarjoaa manuaalisesti valittavia tiloja, jotka vastaavat eri maaston vastuksiin:
- 2H (Two-High): Oletustila, joka lähettää voiman vain taka-akselille tehokasta tieajoa varten.
- 4H (Four-High): Kytkee etuakselin ja jakaa voiman yleensä 50/50. Se on tarkoitettu vähäisen pidon pinnoille ja rajoitetuille nopeuksille, tyypillisesti noin 30–55 mph välille (n. 50–90 km/h), riippuen valmistajan ohjeista.
- 4L (Four-Low): Äärimmäinen työtila. Se käyttää matalaa vaihteistoaluetta (esim. 4:1-välitystä) väännön kertomiseen. Jos moottori tuottaa 300 Nm vääntöä, 4L-tila muuttaa tämän esimerkiksi 1 200 Nm:ksi pyörissä, tarjoten valtavan voiman kivenmurskauksessa tai syvässä mudassa vetämiseen.
Teknisesti väännön kertautuminen matalalla välityksellä mahdollistaa polttoaineen hallitun käytön haastavissa tilanteissa sekä suuremman nykäyksen ilman moottorin ylikuormitusta.
Lukittavien differentiaalien välttämättömyys
Äärimmäisessä maastossa avoin differentiaali on heikkous: se lähettää voiman pyörälle, jolla on vähiten vastusta (esimerkiksi mutaan pyörivälle). Lukittava differentiaali on radikaali mutta tehokas ratkaisu—se ikään kuin poistaa differentiaalin toiminnan akselilta, pakottaen molemmat pyörät pyörimään täsmälleen samaa nopeutta riippumatta pidosta. Lisäksi täysiaikaiset 4x4-järjestelmät sisältävät usein keskidifferentiaalin, joka sallii etu- ja taka-akselien pyörimisnopeuksien eroa kuivalta asfaltilta ajamiseen, estäen voimansiirron sisäisen jännityksen eli "bindingin" syntymisen.
Kokoajoneuvon voimanjakojärjestelmä (AWD): automaattinen älykkyys tieliikenteeseen
AWD on "aina-valmis"-evoluutio, suunnattu modernille kuljettajalle, joka haluaa suorituskykyä ilman manuaalista puuttumista. Toisin kuin 4x4, AWD on korkean nopeuden, automatisoitu ratkaisu, joka optimoi pidon ja vakauden vaihtelevissa keliolosuhteissa ennemmin kuin äärimmäisissä maastotilanteissa.

Monilevykytkin ja dynaaminen kytkentä
Modernit AWD-järjestelmät käyttävät pyörien nopeusantureita seuratakseen pitoa jopa 10 millisekunnin välein. Suurin osa järjestelmistä ajaa oletuksena yhdellä akselilla (tyypillisesti etuakselilla) tehokkuuden vuoksi. Kun anturi havaitsee luiston, AWD-ohjausyksikkö aktivoituu ja kytkee käyttöön monilevykytkimen, joka asteittain yhdistää taka-voimansiirron vaihteistoon. Tämä ohjaa vääntöä kohti paremmin pitoa tarjoavaa akselia, säilyttäen ajovakauden ennen kuin kuljettaja yleensä havaitsee pidon heikkenemisen. Tällainen ennakoiva hallinta parantaa turvallisuutta ja ajomukavuutta vaihtelevissa sääolosuhteissa.
Strateginen merkitys
AWD loistaa sateessa ja kevyessä lumessa tarjoten kuljettajalle lisää itseluottamusta. Se ei kuitenkaan sisällä matalaa vaihteistoaluetta, joten se ei sovellu vaativaan rock-crawling- tai syvän mudan vetotehtävään. Sen arvo perustuu automaattiseen voimanjakoon, joka tarjoaa saumatonta yhdistelmää suorituskykyä ja turvallisuutta ilman kuljettajan toimenpiteitä. Kun konsultti suosittelee AWD:ta, on tärkeää selventää asiakkaalle järjestelmän rajat, erityisesti maasto-ominaisuuksien ja huoltotarpeiden osalta.
Konsultin valintamatriisi: voimansiirron sovittaminen ympäristöön
| Voimansiirto | Optimaalinen toimintaympäristö | Pääasiallinen mekaaninen etu | Keskeinen rajoitus |
| FWD | Kaupunki- ja lähiajo | Pakkaustehokkuus; maksimoitu matkustamotila | Vääntövetoilu ja etu-akselin pito painonsiirtymän aikana |
| RWD | Kuivat moottoritiet / suoritus | Tasapainoinen painonjako; tarkka ohjaus | Altis pidon menetykselle lumessa/jäässä |
| 4x4 | Äärimmäinen maasto / raskas käyttö | Korkea väännön kertautuminen (4L-tila) | Tehoton kuivalla tiellä; vaatii manuaalisen tilavalinnan |
| AWD | Muuttuvat keliolosuhteet / monikäyttö | Automaattinen, dynaaminen väännön uudelleenjakautuminen | Puutteellinen matala-välityssarja jyrkille nousuille |
Sovittamalla nämä mekaaniset perustukset asiakkaan tarkkoihin käyttövaatimuksiin konsultti muuntaa teknisen spesifikaation strategiseksi kilpailueduksi. Näiden nyanssien hallinta varmistaa, että jokainen ajoneuvon suositus priorisoi turvallisuutta, suorituskykyä ja pitkän aikavälin asiakastyytyväisyyttä. Konkreettisia lisätoimia voivat olla kuormitusprofiilin analyysi, jarrutuksen ja voimanhallinnan kalibrointi sekä huoltokustannusten arviointi, jotka kaikki vaikuttavat loppupäätökseen voimansiirron valinnasta asiakkaan toiminnallisten tavoitteiden kannalta.
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.